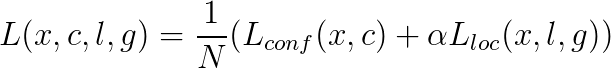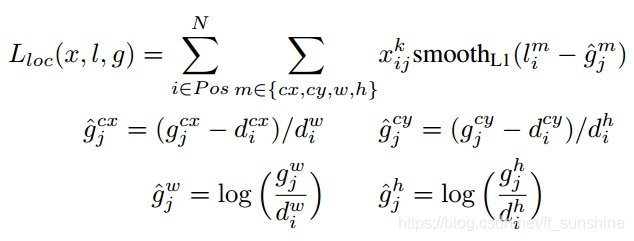Single Shot MultiBox Detector (SSD)

  • 单个网络
  • 将 bounding box 的输出离散为默认框 anchor,有预知的宽高比和尺寸
  • 对每个默认框打分,并且做 bounding box regression
  • 结合不同分辨率的预测来处理多尺寸的问题

此前已经用过的技巧·

  • 金字塔结构,大分辨率的用来检测小物体,小分辨率用来检测大物体
  • 采用 anchor box
    • 将 feature map 分成许多格子,每个格子设定固定大小和比例的先验检测框 anchor

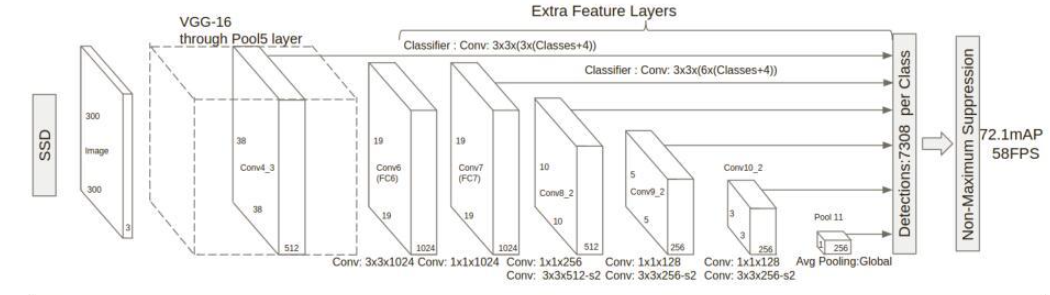
网络结构·

image-20220624105403252

Atrous Algorithm(Dilated Convolution膨胀卷积、空洞卷积)·

损失函数·

和Faster RCNN的基本一样,由分类和回归两部分组成,回归部分的loss是希望预测的box和prior box的差距尽可能跟ground truth和prior box的差距接近,这样预测的box就能尽量和ground truth一样。总损失是置信度损失和位置损失的加权和 总误差 位置损失

数据扩增·

为了使模型对各种输入目标大小和形状更鲁棒,每张训练图像都是通过以下选项之一进行随机采样的:1.直接使用整个原始输入图像。 2.采样一个patch(就是feature map 上裁下来一部分,使得与目标之间的最小Jaccard overlap重叠为0.1,0.3,0.5,0.7或0.9。 3.水平翻转:以0.5的概率进行水平翻转 4.光度失真: Some improvements on deep convolutional neural network based image classification中提出的